SMTE241 Equipamentos para Treinamento em Aplicações de Sistemas de Controle Dinâmico, Equipamentos para Laboratório de Elétrica, Equipamentos Didáticos, Equipamentos para Formação Profissional1. Introdução do produto
1.1 Perfil
Este simulador inclui diversos tipos de servomotores e transdutores de controle industrial. Através de experimentos, alunos e professores se familiarizarão com as características de funcionamento dos servomotores, dominarão os princípios de controle e desenvolverão o conhecimento e as habilidades técnicas dos alunos. É adequado para escolas técnicas, faculdades, institutos de treinamento e escolas profissionalizantes.
1.2 Características
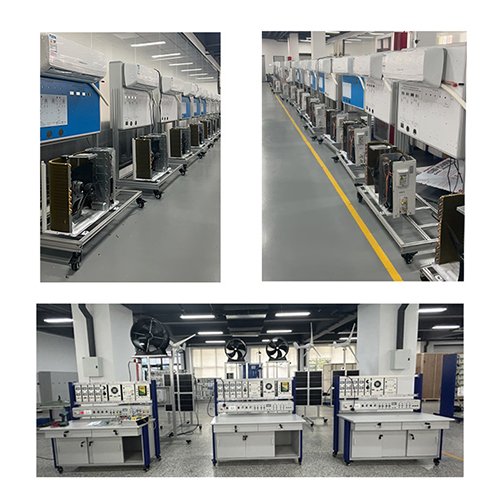
a. Base do simulador com rodas universais, proporcionando flexibilidade. Possui medidor de teste e medidor de potência internos, facilitando o uso e garantindo longa vida útil.
b. Equipado com diversos tipos de máquinas elétricas, que podem ser combinadas para atender ao conteúdo do treinamento.
c. Sistema de proteção de segurança para o simulador.
2. Especificações técnicas
a. Potência de entrada: trifásica, cinco fios, 380V±10% 50Hz
b. Dimensões: 1600mm×800mm×1300mm
c. Potência total < 1,5KVA
d. Peso aproximado: 250kg
e. Condições de trabalho
Temperatura ambiente: -10℃ a +40℃
Umidade relativa: <85% (25℃)
3 Composição do produto
3.1 Console de controle de energia
a. Entrada de energia trifásica de cinco linhas, controle de disjuntor diferencial residual, botão de parada, botão de parada de emergência com disjuntor para interromper o fornecimento de energia.
b. Luz indicadora de energia e segurança, terminal de saída de energia com tomada padrão europeu.
c. Configuração da máquina elétrica CA com interruptor de proteção especial, fonte de alimentação CA integrada e função de proteção contra curto-circuito.
O console de energia utiliza chapa metálica.
3.2 Bancada de treinamento
A bancada de treinamento utiliza painel antichamas, sendo robusta e esteticamente agradável.
4 Conteúdo do treinamento
4.1 Experimento com servomotor CA
a. Teste estático do servomotor CA
b. Teste de princípio, características e função do servomotor CA
c. Controle da função de partida do servomotor CA
d. Controle de posição do servomotor CA
e. Deslocamento angular do servomotor CA
f. Deslocamento linear do servomotor CA
g. Controle de posicionamento com desaceleração do servomotor CA
4.2 Experimento com servomotor CC
a. Teste estático do servomotor CC
b. 4.3 Experimento com motor de passo
a. Teste estático do motor de passo
b. Teste de princípio, características e funções do motor de passo
c. Controle de posição do servomotor CC
d. Controle de posição do servomotor CC
e. Deslocamento angular do servomotor CC
f. Deslocamento linear do servomotor CC
h. Controle de posicionamento com desaceleração do servomotor CC
4.3 Experimento com motor de passo
a. Teste estático do motor de passo
b. Teste de princípio, características e funções do motor de passo
c. Controle de malha aberta do motor de passo
d. Controle de malha fechada do motor de passo
e. Deslocamento angular do motor de passo
f. Deslocamento linear do motor de passo
g. Controle de posicionamento com desaceleração do motor de passo
4.4 Experimento com carregador de motor
(1) Experimento de características do carregador de motor de passo
(2) Experimento de características do carregador de servomotor CA
(3) Experimento de características do carregador de servomotor CC